- 英文视频教程Foxy: https://www.bilibili.com/video/bv1sD4y1Q7Bg 依据01文档,查阅本地文档,实践操作演示视频在文末: 提供了Fedora/Ubuntu/Linux/MaxOS/Windows全系列的安装说明。 依据说明可以非常顺利的完成安装,这里不做搬运和翻译了。 补充一: 图形化安装说明,使用新立得安装ROS... 英文视频教程Foxy: https://www.bilibili.com/video/bv1sD4y1Q7Bg 依据01文档,查阅本地文档,实践操作演示视频在文末: 提供了Fedora/Ubuntu/Linux/MaxOS/Windows全系列的安装说明。 依据说明可以非常顺利的完成安装,这里不做搬运和翻译了。 补充一: 图形化安装说明,使用新立得安装ROS...
- 全文内容来源于国外权威资料汇总整理,具体信息请查阅文末参考文献。 For specific information, please refer to the reference at the end of the article. 概念 Concept 1. 行为模式 Behavior 机器人行为由精心设计的算法和表示构建的机制。Autonomous r... 全文内容来源于国外权威资料汇总整理,具体信息请查阅文末参考文献。 For specific information, please refer to the reference at the end of the article. 概念 Concept 1. 行为模式 Behavior 机器人行为由精心设计的算法和表示构建的机制。Autonomous r...
- 先简单总结一下使用笔记1-3: 基础部分介绍了一些常用功能,比如运动控制、LED显示和扬声器交互等人机接口显示部分--输出,cozmo面部显示屏输出一些基本信息人机接口视觉部分--输入,cozmo摄像头获取环境信息并处理等 接着,就自然过渡到第四部分----立方体和物体任务部分,共有13个项目专题,非常有趣。 Cozmo环顾四周,找寻充电底座图标,然后行驶到... 先简单总结一下使用笔记1-3: 基础部分介绍了一些常用功能,比如运动控制、LED显示和扬声器交互等人机接口显示部分--输出,cozmo面部显示屏输出一些基本信息人机接口视觉部分--输入,cozmo摄像头获取环境信息并处理等 接着,就自然过渡到第四部分----立方体和物体任务部分,共有13个项目专题,非常有趣。 Cozmo环顾四周,找寻充电底座图标,然后行驶到...
- 用于与Gazebo通讯的ROS 2包的集合在名为gazebo_ros_pkgs的meta包中。有关背景信息,请参阅ROS2概述,然后再继续。这些软件包支持ROS 2 Crystal、Dashing和Gazebo 9,可以从debian软件包或源代码安装。 Dolly是虚拟机器人小车,可作为Gazebo和ROS 2的实用介绍。机器人操作系统的最新版本ROS 2提供了熟悉的工具... 用于与Gazebo通讯的ROS 2包的集合在名为gazebo_ros_pkgs的meta包中。有关背景信息,请参阅ROS2概述,然后再继续。这些软件包支持ROS 2 Crystal、Dashing和Gazebo 9,可以从debian软件包或源代码安装。 Dolly是虚拟机器人小车,可作为Gazebo和ROS 2的实用介绍。机器人操作系统的最新版本ROS 2提供了熟悉的工具...
- 机器翻译: ROS引入VS Code插件现在更新了!更新为Windows系统添加插件,增加了内置工作空间的覆盖范围catkin_make_isolated,并更新了ROS Core监视器。未来的迭代中将出现更多功能,如本地调试和URDF渲染等。 非常感谢@ajshort的原作者,以及所有的支持! 注意:此扩展的更新将作为新扩展发布。请卸载以前的版本以确保没有冲突。 有... 机器翻译: ROS引入VS Code插件现在更新了!更新为Windows系统添加插件,增加了内置工作空间的覆盖范围catkin_make_isolated,并更新了ROS Core监视器。未来的迭代中将出现更多功能,如本地调试和URDF渲染等。 非常感谢@ajshort的原作者,以及所有的支持! 注意:此扩展的更新将作为新扩展发布。请卸载以前的版本以确保没有冲突。 有...
- @Author:Runsen 在动态规划最短路径经常提及,在上几篇介绍过相关的最短路径的问题,介绍过使用Dijkstra算法去求解,但是Dijkstra算法是基于贪心算法,按路径长度递增的次序一步一步并入来求取,算法效率低效。 Dijkstra算法原理是:如果从图中某一顶点(源点)到达另一顶点(终点)的路径可能不止一条,如何找到一条路径使得沿此路径上各边的权值总... @Author:Runsen 在动态规划最短路径经常提及,在上几篇介绍过相关的最短路径的问题,介绍过使用Dijkstra算法去求解,但是Dijkstra算法是基于贪心算法,按路径长度递增的次序一步一步并入来求取,算法效率低效。 Dijkstra算法原理是:如果从图中某一顶点(源点)到达另一顶点(终点)的路径可能不止一条,如何找到一条路径使得沿此路径上各边的权值总...
- 2018年智能机器人技术综合实训专题三智能交互 教材:《ROS机器人项目开发11例》 自学: 第三章,在ROS中构建一个像siri的聊天机器人,暴力推荐ROS小课堂中文语音教程 第五章,使用手势远程操作机器人,参考之前课程讲过章节 第十一章,使用VR头戴设备和Leap Motion遥控机器人,参考之前课程讲过章节 第十二章,通过网络控制机器人,鼓励探索学习 ... 2018年智能机器人技术综合实训专题三智能交互 教材:《ROS机器人项目开发11例》 自学: 第三章,在ROS中构建一个像siri的聊天机器人,暴力推荐ROS小课堂中文语音教程 第五章,使用手势远程操作机器人,参考之前课程讲过章节 第十一章,使用VR头戴设备和Leap Motion遥控机器人,参考之前课程讲过章节 第十二章,通过网络控制机器人,鼓励探索学习 ...
- 参考文献: wiki.ros.org/slam_toolboxgithub.com/SteveMacenski/slam_toolboxros-planning.github.io/navigation2/ Slam Toolbox软件包基于LaserScan消息的形式组合来自激光测距仪的信息,并从odom-> base链接中进行了TF转换,从而创建了空间的二维地图... 参考文献: wiki.ros.org/slam_toolboxgithub.com/SteveMacenski/slam_toolboxros-planning.github.io/navigation2/ Slam Toolbox软件包基于LaserScan消息的形式组合来自激光测距仪的信息,并从odom-> base链接中进行了TF转换,从而创建了空间的二维地图...
- 之前写过一篇关于两年来教学和工作的小结(点击可看1/2/3),这里针对大纲和考核方式也做一些梳理。 主要考虑问题如下: 1 课程是否符合学生和市场需求 2 学生是否能从课程中收获知识和技能 3 考核方式是否可以评估教学效果和学生掌握情况 先给出结论,新教学尝试是失败的,主要原因是我个人经验不足并且低估了问题的难度,在教学方案制定上充满了个人理想主... 之前写过一篇关于两年来教学和工作的小结(点击可看1/2/3),这里针对大纲和考核方式也做一些梳理。 主要考虑问题如下: 1 课程是否符合学生和市场需求 2 学生是否能从课程中收获知识和技能 3 考核方式是否可以评估教学效果和学生掌握情况 先给出结论,新教学尝试是失败的,主要原因是我个人经验不足并且低估了问题的难度,在教学方案制定上充满了个人理想主...
- 机器人方向毕业设计的相关补充说明 之前写过多篇有关毕业设计课题的博文,第一年毕业设计使用RDS和ROS作为平台工具,第二年主要为ROS,目前是第三年依然以ROS为主,毕业设计的博文可以参考链接:http://blog.csdn.net/zhangrelay/article/details/53640060,里面包括流程、各部分的注意事项、撰写要点、PPT以及一些常见问题。虽然... 机器人方向毕业设计的相关补充说明 之前写过多篇有关毕业设计课题的博文,第一年毕业设计使用RDS和ROS作为平台工具,第二年主要为ROS,目前是第三年依然以ROS为主,毕业设计的博文可以参考链接:http://blog.csdn.net/zhangrelay/article/details/53640060,里面包括流程、各部分的注意事项、撰写要点、PPT以及一些常见问题。虽然...
- Cozmo+Python+ROS+AI会产生什么样的奇妙反应呢? (玩Cozmo机器人,学Python编程,掌握ROS和AI技术) 跟随绿色激光点运动?如何实现? 在黄色边缘线的赛道上行驶?如何实现? 这是一篇轻松愉快的博文,简单聊聊如何从玩机器人,升级为开发和设计机器人的工程师。 参考:http://www.theconstructsim.com/,如下:... Cozmo+Python+ROS+AI会产生什么样的奇妙反应呢? (玩Cozmo机器人,学Python编程,掌握ROS和AI技术) 跟随绿色激光点运动?如何实现? 在黄色边缘线的赛道上行驶?如何实现? 这是一篇轻松愉快的博文,简单聊聊如何从玩机器人,升级为开发和设计机器人的工程师。 参考:http://www.theconstructsim.com/,如下:...
- 最近ROS1的windows开发团队更新和完善了功能,目前最新版本是20181224.1。 分别升级如下功能包: choco upgrade ros-melodic-desktop -y choco upgrade ros-melodic-desktop_full -y choco upgrade ros-melodic-cartographer_ro... 最近ROS1的windows开发团队更新和完善了功能,目前最新版本是20181224.1。 分别升级如下功能包: choco upgrade ros-melodic-desktop -y choco upgrade ros-melodic-desktop_full -y choco upgrade ros-melodic-cartographer_ro...
- 行动(action)比服务更为灵活和复杂。在给出行动具体说明之前,先简要复习一下: 主题-服务-行动: 场合 具体细节 服务/行动对比 从上面可以非常明显的看出,服务和行动的差异。 自动驾驶mobot 那么实践任务如下: 用行动实现第8讲中,第三种服务的功能... 行动(action)比服务更为灵活和复杂。在给出行动具体说明之前,先简要复习一下: 主题-服务-行动: 场合 具体细节 服务/行动对比 从上面可以非常明显的看出,服务和行动的差异。 自动驾驶mobot 那么实践任务如下: 用行动实现第8讲中,第三种服务的功能...
- 机器人操作系统(ROS)国内用户排名第一!!! 排名第一 桌面和平板操作系统市场基本还是Windows垄断的天下(Desktop、tablet和console)。 computer 详细数据如下: 19年8月数据 Windows 72%+ 手机操作系统市场(Smartphone): Smar... 机器人操作系统(ROS)国内用户排名第一!!! 排名第一 桌面和平板操作系统市场基本还是Windows垄断的天下(Desktop、tablet和console)。 computer 详细数据如下: 19年8月数据 Windows 72%+ 手机操作系统市场(Smartphone): Smar...
- 暑假好快,转眼开学,假期基本都在出差,工作这些年,发现ROS讨论最火的时候基本在2015-17年,进入18年,基本教程已经完全普及,课程体系也已经完备,国内基本机器人相关专业和方向,都已经逐步开展基于ROS实践课程和设计,由爆发走向平稳发展啦。很多国内机器人实验室都积累了3年以上ROS研发经验了(部分高校有5-8年积累,非常强悍),对于课程需求而言,逐步向个性化,高品质,专业... 暑假好快,转眼开学,假期基本都在出差,工作这些年,发现ROS讨论最火的时候基本在2015-17年,进入18年,基本教程已经完全普及,课程体系也已经完备,国内基本机器人相关专业和方向,都已经逐步开展基于ROS实践课程和设计,由爆发走向平稳发展啦。很多国内机器人实验室都积累了3年以上ROS研发经验了(部分高校有5-8年积累,非常强悍),对于课程需求而言,逐步向个性化,高品质,专业...
上滑加载中
推荐直播
-
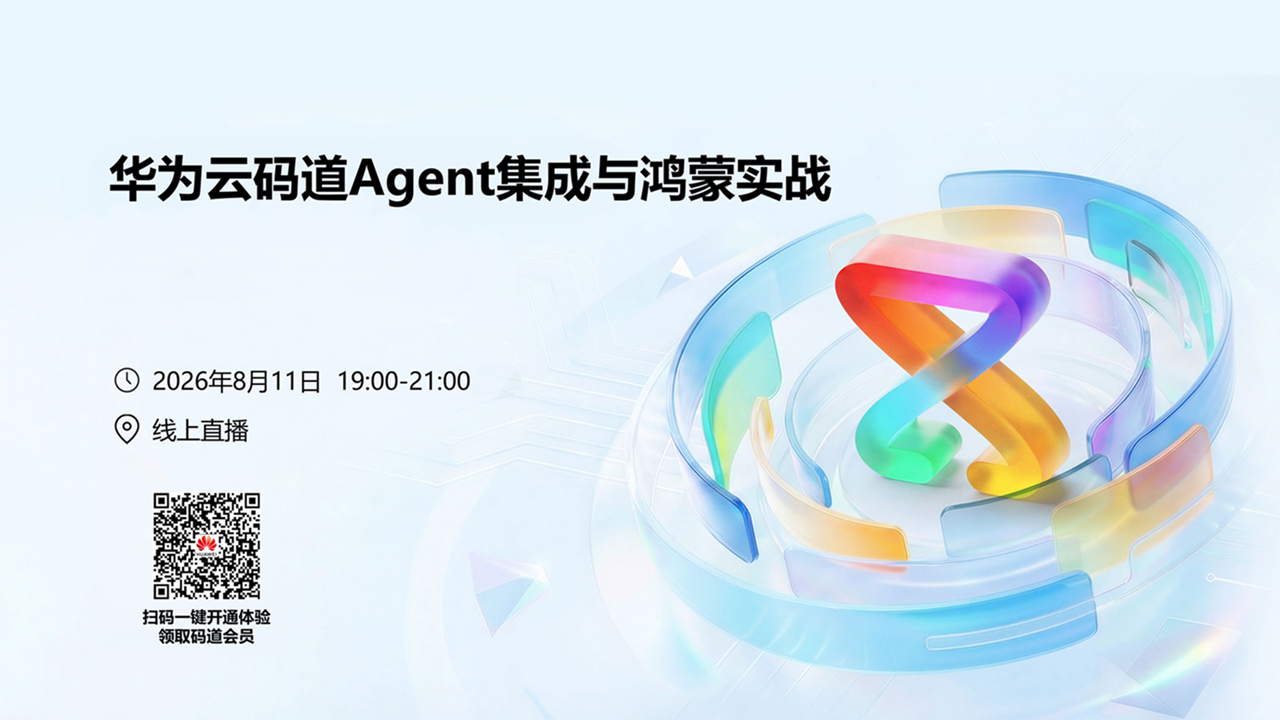 华为云码道Agent集成与鸿蒙实战
2026/08/11 周二 19:00-21:00
王一男-华为云码道产品规划专家;李炎-华为云码道产品专家;彭江敏-华为云鸿蒙端云一体化开发专家
本次直播带你解读华为云码道7月份产品新特性、新功能。更有专家演示码道Agent Space × 钉钉机器集成实战,从0到1打通消息通道;码道鸿蒙端云一体化实战,快速搭建员工签到系统。
回顾中 -
 华为云开发者AI素养直播课·第五期
2026/09/04 周五 16:00-18:00
林华鼎-华为云AI开发者运营负责人;蒋春阳-华为云AI开发者案例开发专家
本期直播内容: AI工具体验营 · 第5-8课连讲。Agent-Team 多智能体协作完成毕业设计实践
回顾中 -
 华为云开发者AI素养ClassRoom·第六期
2026/09/08 周二 19:00-20:00
樊渊-2026华为软件挑战赛冠军
高手来了:看软挑高手解析二维排样问题—从工业难题到算法突破
回顾中
热门标签