- 扫地机器人绕开拖鞋、无人机穿过树林、自动驾驶在路口选车道——这些场景背后是同一个问题:给一张地图和一堆约束,算出那条"能走、好走、不撞"的轨迹。这就是运动规划(Motion Planning),机器人和自动驾驶算法栈里最核心的一层。这个领域的算法名词很多,新手经常被劝退在"先学哪个"上。其实按思路分,主流方法就四大家族:基于搜索的、基于采样的、基于优化的、处理不确定性的。搞清楚它们各自解决什... 扫地机器人绕开拖鞋、无人机穿过树林、自动驾驶在路口选车道——这些场景背后是同一个问题:给一张地图和一堆约束,算出那条"能走、好走、不撞"的轨迹。这就是运动规划(Motion Planning),机器人和自动驾驶算法栈里最核心的一层。这个领域的算法名词很多,新手经常被劝退在"先学哪个"上。其实按思路分,主流方法就四大家族:基于搜索的、基于采样的、基于优化的、处理不确定性的。搞清楚它们各自解决什...
- 这两年,人形机器人突然变得很热闹。以前大家看它们,多半是看表演:能跑、能跳、能翻跟头,偶尔还能倒杯水。现在不一样了。2025年到2026年,全球出货量从大概两万台,一下子蹿到上半年就超过两万两千台,同比增长接近三倍。中国厂家几乎包揽了绝大部分份额,智元、宇树这些名字开始频繁出现在工厂和仓库里。更重要的是,它们不再只是展台上的明星,而是开始真正进厂干活了。 技术上,最大的变化是“脑子”以前机器... 这两年,人形机器人突然变得很热闹。以前大家看它们,多半是看表演:能跑、能跳、能翻跟头,偶尔还能倒杯水。现在不一样了。2025年到2026年,全球出货量从大概两万台,一下子蹿到上半年就超过两万两千台,同比增长接近三倍。中国厂家几乎包揽了绝大部分份额,智元、宇树这些名字开始频繁出现在工厂和仓库里。更重要的是,它们不再只是展台上的明星,而是开始真正进厂干活了。 技术上,最大的变化是“脑子”以前机器...
- AI 日报 · 2026-08-14数据来源:[AIHOT]· 覆盖时间窗:2026-08-13 00:00 — 2026-08-14 00:00(北京时间) 要点速览#事件一句话1Gemini 3.7 Flash 发布编程+智能体场景最强工作模型,价格砍半2DeepSeek-V4-Pro 正式版上线Agent 能力大幅增强,24 条信号引爆社区3Grok 4.6 发布强化长时运行智能体能... AI 日报 · 2026-08-14数据来源:[AIHOT]· 覆盖时间窗:2026-08-13 00:00 — 2026-08-14 00:00(北京时间) 要点速览#事件一句话1Gemini 3.7 Flash 发布编程+智能体场景最强工作模型,价格砍半2DeepSeek-V4-Pro 正式版上线Agent 能力大幅增强,24 条信号引爆社区3Grok 4.6 发布强化长时运行智能体能...
- 事情开始变得有趣起来了。刚刚,来自千寻智能的具身智能基础模型Spirit v1.5,在RoboChallenge真机评测榜上,以总分66.09,成功率50.33%的成绩,超越美国明星公司Physical Intelligence的Pi0.5 (π0.5),登顶榜首。基于多样化的预训练数据采集范式,Spirit v1.5在插花、把水果放进篮子、挂牙刷杯等多项任务中,拿下第一,刷新榜单纪录。经此... 事情开始变得有趣起来了。刚刚,来自千寻智能的具身智能基础模型Spirit v1.5,在RoboChallenge真机评测榜上,以总分66.09,成功率50.33%的成绩,超越美国明星公司Physical Intelligence的Pi0.5 (π0.5),登顶榜首。基于多样化的预训练数据采集范式,Spirit v1.5在插花、把水果放进篮子、挂牙刷杯等多项任务中,拿下第一,刷新榜单纪录。经此...
- 近年来,LLMs如GPT系列、Llama等,以惊人的速度发展,参数规模从几亿跃升至万亿级别,性能在多类任务中显著提升。人们普遍认为:只要模型更大、数据更多、算力更强,LLM就能无限接近“通用人工智能”。然而,这篇论文《On the Fundamental Limits of LLMs at Scale》提出了截然不同的观点:LLM的性能提升存在不可逾越的理论天花板。 近年来,LLMs如GPT系列、Llama等,以惊人的速度发展,参数规模从几亿跃升至万亿级别,性能在多类任务中显著提升。人们普遍认为:只要模型更大、数据更多、算力更强,LLM就能无限接近“通用人工智能”。然而,这篇论文《On the Fundamental Limits of LLMs at Scale》提出了截然不同的观点:LLM的性能提升存在不可逾越的理论天花板。
- 过去几年,具身智能的发展速度并不慢,但一个现实问题始终存在:现在具身智能到底能做什么,实际效果如何? 很多工作停留在仿真环境、剪辑过的视频 Demo,或者单点任务展示上,很难判断模型在真实世界里能走多远。RoboChallenge 的出现,某种程度上就是为了解决这个问题——不看演示、不看设想,只看机器人能不能把活干完。 过去几年,具身智能的发展速度并不慢,但一个现实问题始终存在:现在具身智能到底能做什么,实际效果如何? 很多工作停留在仿真环境、剪辑过的视频 Demo,或者单点任务展示上,很难判断模型在真实世界里能走多远。RoboChallenge 的出现,某种程度上就是为了解决这个问题——不看演示、不看设想,只看机器人能不能把活干完。
- 具身智能强调认知受智能体的感知与动作的影响,主张智能或智能行为来自智能体身体与周围环境的交互,而不仅仅是大脑的功能。这种思想与建立在笛卡尔身心二元论基础上的离身智能不同,后者没有考虑大脑与身体之间的联系。具身智能理论对认知科学、心理学、人类学、艺术等都产生了深刻的影响,由此诞生了具身认知、具身心理学等分支学科。当前,具身智能理论深入大众关注的人工智能、机器人技术等领域,并产生重大影响。 具身智能强调认知受智能体的感知与动作的影响,主张智能或智能行为来自智能体身体与周围环境的交互,而不仅仅是大脑的功能。这种思想与建立在笛卡尔身心二元论基础上的离身智能不同,后者没有考虑大脑与身体之间的联系。具身智能理论对认知科学、心理学、人类学、艺术等都产生了深刻的影响,由此诞生了具身认知、具身心理学等分支学科。当前,具身智能理论深入大众关注的人工智能、机器人技术等领域,并产生重大影响。
- 具身智能作为人工智能领域的前沿方向,正从技术验证迈向实际应用,并深度融入各类实体场景,展现出广阔的产业革新潜力。当前,全球主要国家均已将具身智能纳入科技发展战略,推动相关技术突破与产业化落地。具身智能不仅是技术发展的必然趋势,更是推动社会智能化转型的重要力量。 具身智能作为人工智能领域的前沿方向,正从技术验证迈向实际应用,并深度融入各类实体场景,展现出广阔的产业革新潜力。当前,全球主要国家均已将具身智能纳入科技发展战略,推动相关技术突破与产业化落地。具身智能不仅是技术发展的必然趋势,更是推动社会智能化转型的重要力量。
- 8月8日,由东莞市科学技术局、松山湖科技创新局、松山湖工信局指导,松山湖材料实验室大湾区智能传感器工程中心联合华为云计算技术有限公司、亿欧智库及远望智库联合主办的首届「具身感知·端云协同」峰会在华为溪流背坡村成功举办。来自全国各地的智能传感器、具身智能领域专家、学者及企业代表齐聚一堂,聚焦具身智能感知技术与机器人在各行业中的创新应用与战略发展。 8月8日,由东莞市科学技术局、松山湖科技创新局、松山湖工信局指导,松山湖材料实验室大湾区智能传感器工程中心联合华为云计算技术有限公司、亿欧智库及远望智库联合主办的首届「具身感知·端云协同」峰会在华为溪流背坡村成功举办。来自全国各地的智能传感器、具身智能领域专家、学者及企业代表齐聚一堂,聚焦具身智能感知技术与机器人在各行业中的创新应用与战略发展。
- 机器人导航答辩记录半成品-60分模板- 学习报告侧重学习流程。 比如当需要独立或合作完成一个项目的时候,首先需要清晰明确项目的基本需求和应用场景。 将项目进行分解,并对每个时间点需要完成的任务进行细化。如下表所示: 第一阶段(*小时) 第二阶段(*小时) 第三阶段(*小时) 第四阶段(*小时) 第五阶段(*小时) ... 机器人导航答辩记录半成品-60分模板- 学习报告侧重学习流程。 比如当需要独立或合作完成一个项目的时候,首先需要清晰明确项目的基本需求和应用场景。 将项目进行分解,并对每个时间点需要完成的任务进行细化。如下表所示: 第一阶段(*小时) 第二阶段(*小时) 第三阶段(*小时) 第四阶段(*小时) 第五阶段(*小时) ...
- 目录 HueBots 障碍物 多机器人 彩色机器人 转向机关 摧毁障碍物 转色机关 暂消障碍物 HueBots Taptap小游戏。 障碍物 (0-4) 多机器人 (0-6) 机器人不能走到同一个格子,互相会阻挡。 彩色机器人 (0-9) 障碍物只能挡住对应颜色的机器人,机... 目录 HueBots 障碍物 多机器人 彩色机器人 转向机关 摧毁障碍物 转色机关 暂消障碍物 HueBots Taptap小游戏。 障碍物 (0-4) 多机器人 (0-6) 机器人不能走到同一个格子,互相会阻挡。 彩色机器人 (0-9) 障碍物只能挡住对应颜色的机器人,机...
- <机器人技术创新与实践>答辩记录表 姓名 学号 专业 班级 题目 机器人导航实践 地点 时间 完成项目时间和答辩内容:(围绕使用镜像/仿真/导航机器人遇到的问题和解决思路) 1. 为何学习ROS要重点参考官网资源? 答:需要结合课程重点理解,一手二手三手的知识。参考引用(zhuan... <机器人技术创新与实践>答辩记录表 姓名 学号 专业 班级 题目 机器人导航实践 地点 时间 完成项目时间和答辩内容:(围绕使用镜像/仿真/导航机器人遇到的问题和解决思路) 1. 为何学习ROS要重点参考官网资源? 答:需要结合课程重点理解,一手二手三手的知识。参考引用(zhuan...
- 一、项目概述 工作流程: 机器人发布nav_msgs/Odometry格式的里程计信息,相应的TF变换给导航功能包,然后导航功能包输出geometry_msgs/Twist格式的控制指令,最终通过这些指令控制机器人完成相应的运动。 在机器人导航过程中,有定位和路径规划两大部分。 Amcl:实现二维地图中机器人的定位。Amcl功能... 一、项目概述 工作流程: 机器人发布nav_msgs/Odometry格式的里程计信息,相应的TF变换给导航功能包,然后导航功能包输出geometry_msgs/Twist格式的控制指令,最终通过这些指令控制机器人完成相应的运动。 在机器人导航过程中,有定位和路径规划两大部分。 Amcl:实现二维地图中机器人的定位。Amcl功能...
- 电机保护 电机保护的目的 —是要保证电机的正常运转,当发生运转异常的情况,能自动报警和控制电机运行(如停机)。 二要保证(操作者等)人身安全。 总之,为了机器安全、人身安全,需要实旅电机保护等措施 ... 电机保护 电机保护的目的 —是要保证电机的正常运转,当发生运转异常的情况,能自动报警和控制电机运行(如停机)。 二要保证(操作者等)人身安全。 总之,为了机器安全、人身安全,需要实旅电机保护等措施 ...
- 一、A_star算法简介 1 A Star算法及其应用现状 进行搜索任务时提取的有助于简化搜索过程的信息被称为启发信息.启发信息经过文字提炼和公式化后转变为启发函数.启发函数可以表示自起始顶点至目标顶点... 一、A_star算法简介 1 A Star算法及其应用现状 进行搜索任务时提取的有助于简化搜索过程的信息被称为启发信息.启发信息经过文字提炼和公式化后转变为启发函数.启发函数可以表示自起始顶点至目标顶点...


上滑加载中
推荐直播
-
 华为云码道Agent集成与鸿蒙实战
2026/08/11 周二 19:00-21:00
王一男-华为云码道产品规划专家;李炎-华为云码道产品专家;彭江敏-华为云鸿蒙端云一体化开发专家
本次直播带你解读华为云码道7月份产品新特性、新功能。更有专家演示码道Agent Space × 钉钉机器集成实战,从0到1打通消息通道;码道鸿蒙端云一体化实战,快速搭建员工签到系统。
回顾中 -
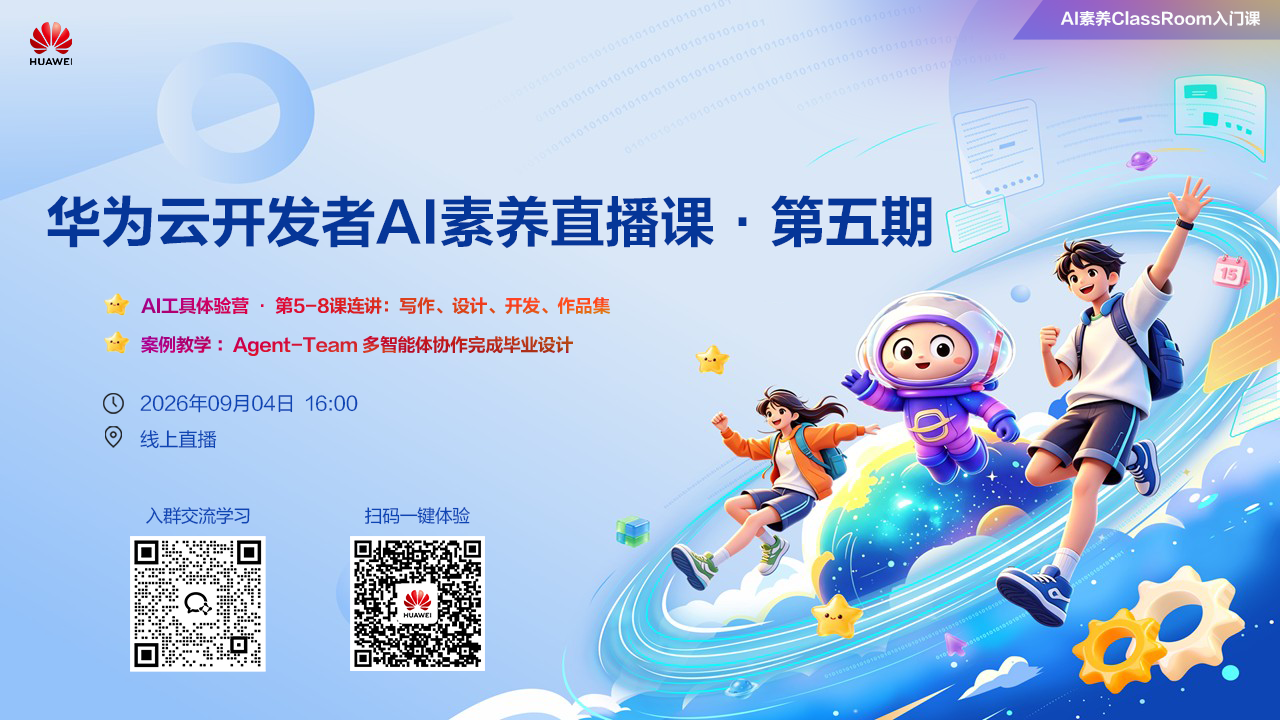 华为云开发者AI素养直播课·第五期
2026/09/04 周五 16:00-18:00
林华鼎-华为云AI开发者运营负责人;蒋春阳-华为云AI开发者案例开发专家
本期直播内容: AI工具体验营 · 第5-8课连讲。Agent-Team 多智能体协作完成毕业设计实践
回顾中 -
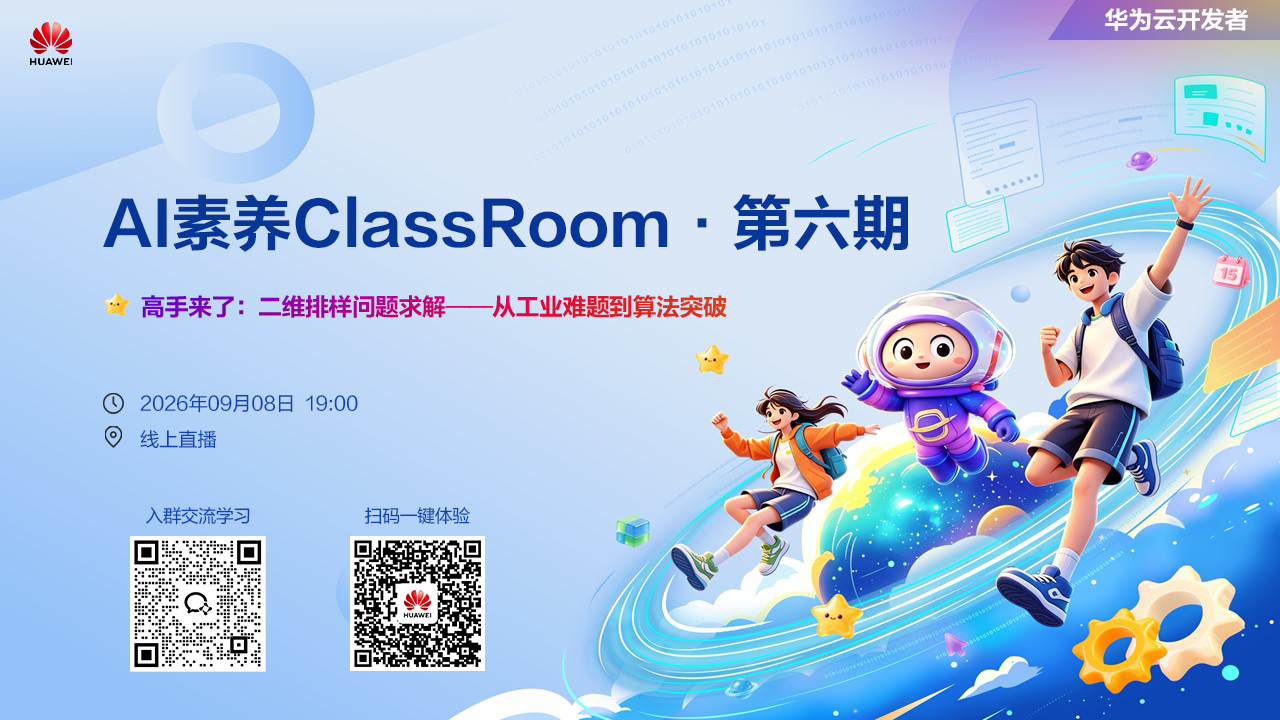 华为云开发者AI素养ClassRoom·第六期
2026/09/08 周二 19:00-20:00
樊渊-2026华为软件挑战赛冠军
高手来了:看软挑高手解析二维排样问题—从工业难题到算法突破
回顾中
热门标签