- 清洁机器人–音频方案之基于国民MCU IO控制以及SPI2的唯创WT588 语音升级方案 文章目录 清洁机器人--音频方案之基于国民MCU IO控制以及SPI2的唯创WT588 语音... 清洁机器人–音频方案之基于国民MCU IO控制以及SPI2的唯创WT588 语音升级方案 文章目录 清洁机器人--音频方案之基于国民MCU IO控制以及SPI2的唯创WT588 语音...
- ROS1云课→28机器人代价地图配置 简述: 在这个项目中,将创建一个机器人,它将进入一个迷宫形式的房间,然后从另一个点离开房间。 详细: 在行业中,有些地方机器人可以收集加工过的物体并将这些物体放入仓库。所以这里在这个对象收集过程中,机器人需要进入机器加工区域,它应该从机器加工区域出来。机器人进入机器区域本质上类... ROS1云课→28机器人代价地图配置 简述: 在这个项目中,将创建一个机器人,它将进入一个迷宫形式的房间,然后从另一个点离开房间。 详细: 在行业中,有些地方机器人可以收集加工过的物体并将这些物体放入仓库。所以这里在这个对象收集过程中,机器人需要进入机器加工区域,它应该从机器加工区域出来。机器人进入机器区域本质上类...
- 这个功能不错webots.cloud 但是,如果网络不畅通: 个把小时也不会有任何进展…… 文档如果网络不畅,也打开困难…… Webots参考手册 R2022b Webots R2022 更改日志 版本 R2022b 于 2022 年 9... 这个功能不错webots.cloud 但是,如果网络不畅通: 个把小时也不会有任何进展…… 文档如果网络不畅,也打开困难…… Webots参考手册 R2022b Webots R2022 更改日志 版本 R2022b 于 2022 年 9...
- 今天咱就先从屏幕说起,你对屏幕的了解究竟有多少?当一款产品发布时我们在意的无非是屏幕尺寸与分辨率,但你真的以为屏幕尺寸和分辨率就能决定一切?其实我们对屏幕的误解,一直比我们所想象的要深。由于内容过多将分为... 今天咱就先从屏幕说起,你对屏幕的了解究竟有多少?当一款产品发布时我们在意的无非是屏幕尺寸与分辨率,但你真的以为屏幕尺寸和分辨率就能决定一切?其实我们对屏幕的误解,一直比我们所想象的要深。由于内容过多将分为...
- ROS1云课→27机器人SLAM小结 在前面做的所有工作都成了现在项目的铺垫,而最大的乐趣也即将开始,这是赋予机器人生命的时刻。 后续学习以下内容: 应用程序包开发。理解导航功能包集及其工作方式。配置所有必要文件。创建启动文件并开始导航。 机器人配置启动文件: <!-- Turtlebot nav... ROS1云课→27机器人SLAM小结 在前面做的所有工作都成了现在项目的铺垫,而最大的乐趣也即将开始,这是赋予机器人生命的时刻。 后续学习以下内容: 应用程序包开发。理解导航功能包集及其工作方式。配置所有必要文件。创建启动文件并开始导航。 机器人配置启动文件: <!-- Turtlebot nav...
- 清洁机器人–音频方案之基于国民MCU IO控制的唯创WT588 语音播放方案 文章目录 清洁机器人--音频方案之基于国民MCU IO控制的唯创WT588 语音播放方案 ... 清洁机器人–音频方案之基于国民MCU IO控制的唯创WT588 语音播放方案 文章目录 清洁机器人--音频方案之基于国民MCU IO控制的唯创WT588 语音播放方案 ...
- 固态激光雷达:扫地机器人的旋转激光雷达的三角测距示意原理与分析 三角测量的原理是:激光束和cammer sernsor光轴之间的夹角为θ,交点为O。 所述激光束投射到障碍物,形成点P。P’为P点的镜像。... 固态激光雷达:扫地机器人的旋转激光雷达的三角测距示意原理与分析 三角测量的原理是:激光束和cammer sernsor光轴之间的夹角为θ,交点为O。 所述激光束投射到障碍物,形成点P。P’为P点的镜像。...
- 今天我们不做Java代码的分享,小编今天发现了一个好玩的东西,我们利用免费的图灵机器人和微信接口调用,做一个智能的微信机器人,像这样,当你不想聊天时候,把机器人启动,让朋友给你聊天。当然itchat... 今天我们不做Java代码的分享,小编今天发现了一个好玩的东西,我们利用免费的图灵机器人和微信接口调用,做一个智能的微信机器人,像这样,当你不想聊天时候,把机器人启动,让朋友给你聊天。当然itchat...
- 清洁机器人–屏幕显示LCD方案之MCU SPI 接口驱动ST7789 LCD显示 信号线设置 以正点原子的潘多拉IOT开发板为例,主要有有6条线: RESET:复位 CS:片选 DCX:数据/命... 清洁机器人–屏幕显示LCD方案之MCU SPI 接口驱动ST7789 LCD显示 信号线设置 以正点原子的潘多拉IOT开发板为例,主要有有6条线: RESET:复位 CS:片选 DCX:数据/命...
- 二.语音资源文件wav生成 文章目录 二.语音资源文件wav生成 1.定义语音资源数组 2.循环调用生成语音API 3.执行,具体结果如下 ... 二.语音资源文件wav生成 文章目录 二.语音资源文件wav生成 1.定义语音资源数组 2.循环调用生成语音API 3.执行,具体结果如下 ...
- **清洁机器人--屏幕显示之OLED屏和LCD屏的区别** 1 OLED屏和LCD屏到底该选哪个好?在回答这个问题之前,我们需要先了解屏幕的成像原理。 1.屏幕成像原理 我们眼前看到的屏幕是一幅完... **清洁机器人--屏幕显示之OLED屏和LCD屏的区别** 1 OLED屏和LCD屏到底该选哪个好?在回答这个问题之前,我们需要先了解屏幕的成像原理。 1.屏幕成像原理 我们眼前看到的屏幕是一幅完...
- 文章目录 一. **ISD2360 音频方案** 1.开发环境搭建篇 2.常见开发问题 2.1 **问:**QFN32 and ... 文章目录 一. **ISD2360 音频方案** 1.开发环境搭建篇 2.常见开发问题 2.1 **问:**QFN32 and ...
- 学 校:常熟理工学院 队伍名称:昆承湖二队 参赛队员:赵海宁 顾有朋 肖晴带队教师:李鑫 简 介: 本文结合了常熟理工学院昆承湖二队的队员们在准备第... 学 校:常熟理工学院 队伍名称:昆承湖二队 参赛队员:赵海宁 顾有朋 肖晴带队教师:李鑫 简 介: 本文结合了常熟理工学院昆承湖二队的队员们在准备第...
- 从turtlesim到stdr,从示意到仿真。 stdr: ROS1云课→26机器人Gmapping等环境地图构建 ROS1云课→25机器人控制配置 ROS1云课→24机器人感知配置 turtlesim: ROS1云课→23turtlesim绘制小结(数学和编程) 为什么要学习如上内容?... 从turtlesim到stdr,从示意到仿真。 stdr: ROS1云课→26机器人Gmapping等环境地图构建 ROS1云课→25机器人控制配置 ROS1云课→24机器人感知配置 turtlesim: ROS1云课→23turtlesim绘制小结(数学和编程) 为什么要学习如上内容?...
- ROS1云课→16机器人模型从urdf到xacro 蓝桥ROS云课可以使用Gazebo/V-Rep/Webots等三维仿真软件,这些都在之前博客中提及,或者有学生撰写对应博客进行分享。 二维的环境主要有: stagestdrf1tenth 分别看看这些二维仿真软件的效果吧^_^ stage: sudo apt ... ROS1云课→16机器人模型从urdf到xacro 蓝桥ROS云课可以使用Gazebo/V-Rep/Webots等三维仿真软件,这些都在之前博客中提及,或者有学生撰写对应博客进行分享。 二维的环境主要有: stagestdrf1tenth 分别看看这些二维仿真软件的效果吧^_^ stage: sudo apt ...

上滑加载中
推荐直播
-
 华为云码道Agent集成与鸿蒙实战
2026/08/11 周二 19:00-21:00
王一男-华为云码道产品规划专家;李炎-华为云码道产品专家;彭江敏-华为云鸿蒙端云一体化开发专家
本次直播带你解读华为云码道7月份产品新特性、新功能。更有专家演示码道Agent Space × 钉钉机器集成实战,从0到1打通消息通道;码道鸿蒙端云一体化实战,快速搭建员工签到系统。
回顾中 -
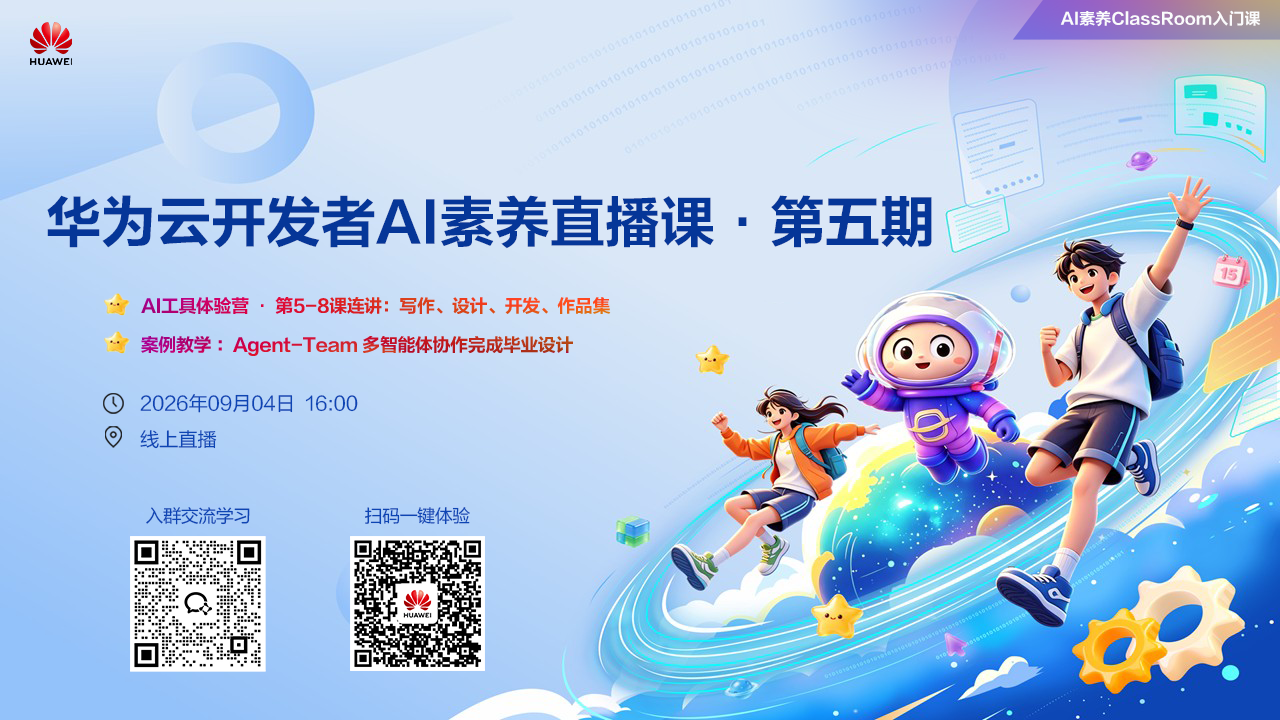 华为云开发者AI素养直播课·第五期
2026/09/04 周五 16:00-18:00
林华鼎-华为云AI开发者运营负责人;蒋春阳-华为云AI开发者案例开发专家
本期直播内容: AI工具体验营 · 第5-8课连讲。Agent-Team 多智能体协作完成毕业设计实践
回顾中 -
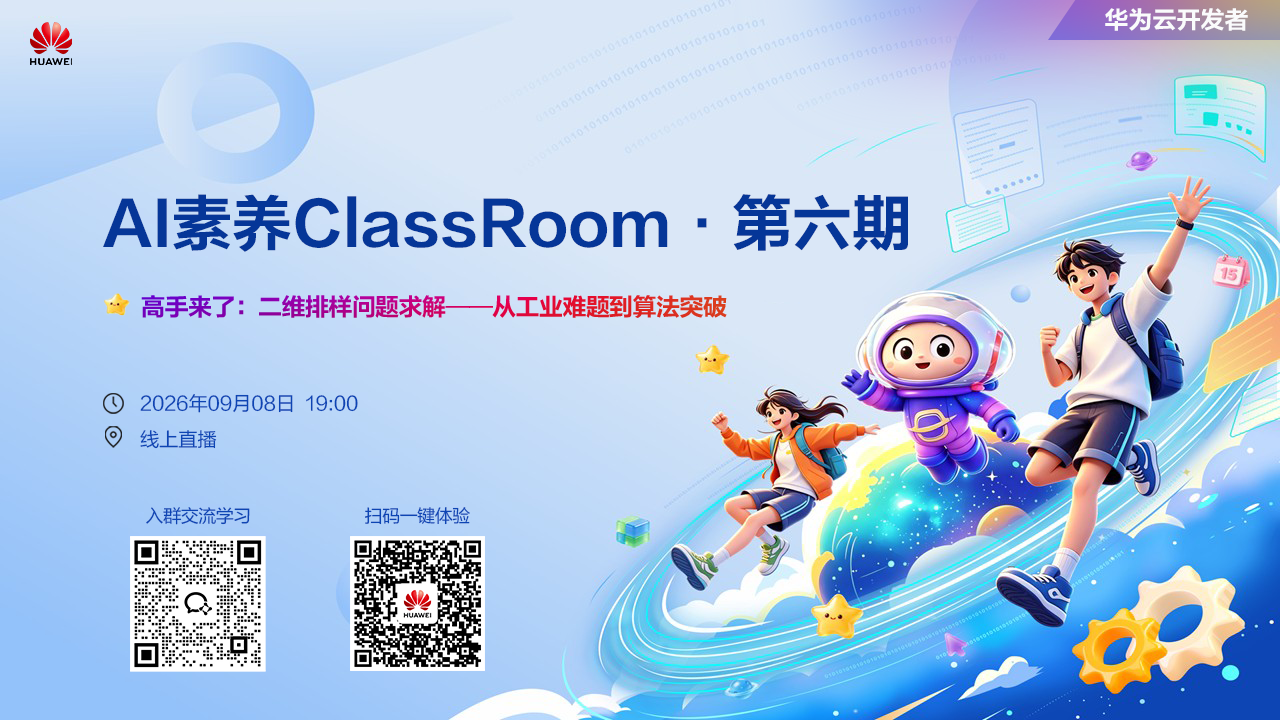 华为云开发者AI素养ClassRoom·第六期
2026/09/08 周二 19:00-20:00
樊渊-2026华为软件挑战赛冠军
高手来了:看软挑高手解析二维排样问题—从工业难题到算法突破
回顾中
热门标签